

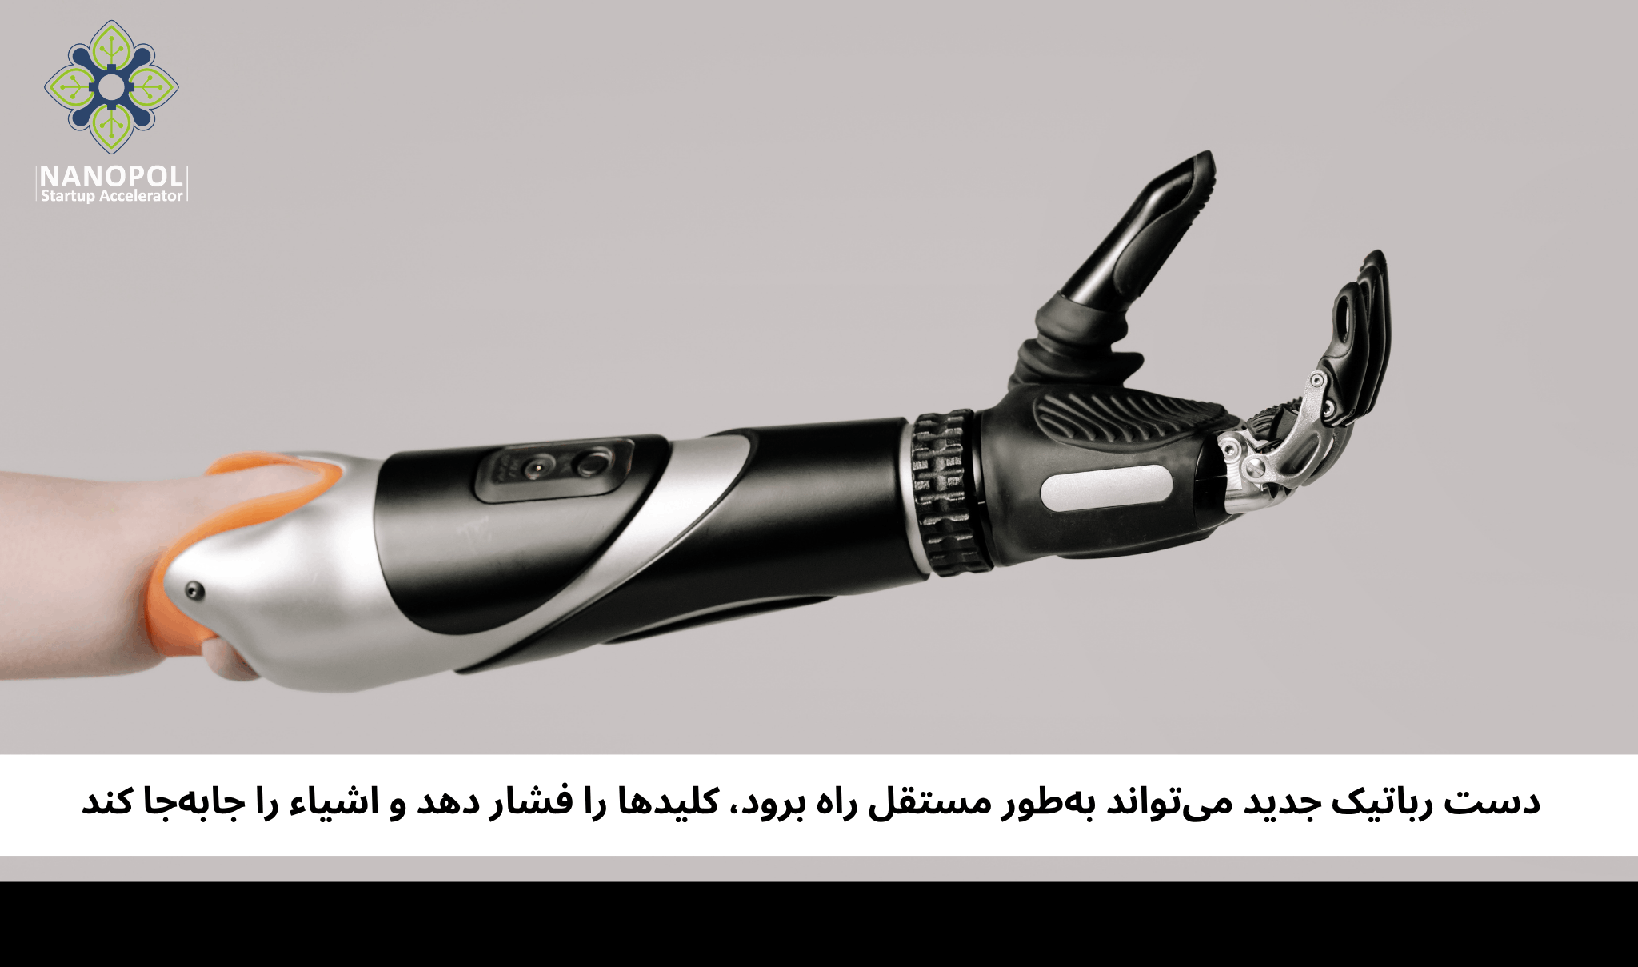
دست رباتیک جدید میتواند بهطور مستقل راه برود، کلیدها را فشار دهد و اشیاء را جابهجا کند
- لینک مفید:رباتهایی با پوست فوقالعاده حساس
- بیشتر بدانید:آیا میکرورباتها میتوانند ایمنی محصولات لبنی را بهبود بخشند؟
- بیشتر بخوانید:پلیمر حافظهدار با انرژی بالا میتواند روزی به رباتها در خم کردن عضلاتشان کمک کند
دست رباتیک جدید میتواند بهطور مستقل راه برود، کلیدها را فشار دهد و اشیاء را جابهجا کند
برای بسیاری از ما، آخرین (و تنها) باری که شاهد یک «دستِ راهرونده» بودهایم، شخصیت «ثینگ» (Thing) در فیلمها یا سریالهای «خانواده آدامز» بوده است.
اما اکنون نمونه دیگری نیز وجود دارد. مهندسان «آزمایشگاه رباتیک نرم» در دانشگاه ETH زوریخ، یک دست رباتیکِ جداگانه و آمادهبهبازار را بهگونهای تغییر دادهاند که میتواند روی سطوح مختلف حرکت کند (بخزد)، تعادل خود را حفظ نماید و با محیط پیرامونش تعامل داشته باشد.
اما این صرفاً یک ترفند علمی-تخیلی نیست؛ دستهای رباتیک با قابلیت تحرک کامل میتوانند در فضاهایی که دسترسی به آنها دشوار است، کارآمد باشند.
تیم پژوهشی میگوید: «یک دست رباتیک که از قابلیت حرکت مستقل برخوردار است، میتواند در فضاهای کاری محدود فعالیت کند، بدون آنکه نیازی باشد بازویی که معمولاً آن را حمل میکند، به دنبالش حرکت کند.»
دستهای رباتیک نهچندان کارآمد
تاکنون، دستهای رباتیکی که سعی در راه رفتن بهتنهایی داشتند، با یک مشکل بزرگ در طراحی مواجه میشدند. پروژههای قبلی با دادن انگشتان متقارن به دستها، آنها را به راه رفتن وا میداشتند.
این کار خزیدن را آسانتر میکرد، اما به معنای دور شدن از انگشتان نابرابر و شست مخالفِ یک دست رباتیک معمولی شبیه انسان بود.
این تفاوتها در شکل و اندازه انگشتان به دستهای رباتیک استاندارد کمک میکند تا اشیای روزمره را کنترل کنند.
اما طول ناهموار آنها، راه رفتن بدون واژگون شدن را دشوارتر میکند؛ زیرا هر نوک انگشت دسترسی متفاوتی دارد.
تیمی به رهبری امیر کاظمی با آموزش حفظ تعادل، خزیدن و کار مستقل به یک دست رباتیک معمولی با انگشتان نابرابر، بر این محدودیتها غلبه کردند.
این تیم نحوه انجام این کار را در مقالهای که در سرور پیشچاپ arXiv ارسال شده است، شرح میدهد.
این تیم یک باتری، حسگرهای حرکتی و یک کامپیوتر مینیاتوری را در پشت دست رباتیک نصب کردند و با استفاده از یادگیری تقویتی در یک شبیهساز کامپیوتری، به آن حرکت و تعادل را آموزش دادند و سپس آن را آزمایش کردند.
این دست روی ۱۴ سطح مختلف داخلی و خارجی، از جمله فرش، شن، چمن و توری فلزی، خزید. در ۲۵ آزمایشی که با دراز کشیدن آن به دو طرف شروع شد، خود را به عقب هل داد و ۲۱ بار حالت خود را بازیابی کرد.
به کار انداختن انگشتان
این ربات وظایف دیگری را نیز انجام داد. در حالی که وزن خود را روی چهار انگشت متعادل میکرد، انگشت دیگر خود را بلند کرد تا چهار کلید جهتنمای مختلف را فشار دهد. از ۳۲ بار، ۲۹ بار کلید صحیح را زد.
در آزمایش دیگری، دست به سمت یک بلوک کوچک رفت و آن را روی یک میز هل داد و در طول ۱۵ آزمایش، آن را در فاصله دو سانتیمتری (۰.۸ اینچ) از نقطه هدف قرار داد.
با نگاهی به آینده، این تیم معتقد است که رویکردش میتواند نحوه عملکرد رباتهای متحرک در محیطهای انسانی را تغییر دهد.
«دادن قابلیت حرکت به دستهای رباتیک میتواند رباتهای آینده را در فضاها و رابطهای ساختهشده برای انسانها، تطبیقپذیرتر کند.»
تاریخ:1405/7/12
مهسا نعمتی
هوش مصنوعی, رباتیک, رباتهای هوشمند, رباتهای انساننما, مهندسی رباتیک


